1. Lista de componentes y montaje
2N20 con encoder
5Detectores de línea
2S18650 con BMS
Esta propuesta es un seguidor de línea con detección de colores y obstáculos, adaptable a rescate. No equivale todavía a un robot que localiza y transporta víctimas; para eso faltan actuadores y reglas concretas.
| Componente | Cant. | Especificación / montaje |
|---|---|---|
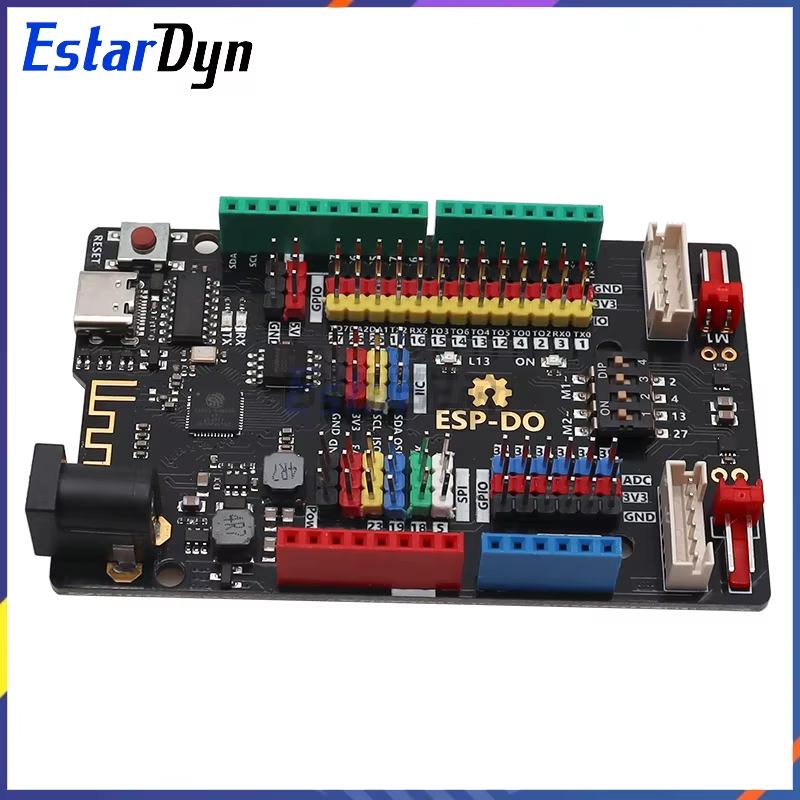
| Controladora | 1 | ESP32-DO (NoLogo), dos motores integrados; confirmar límites de corriente |
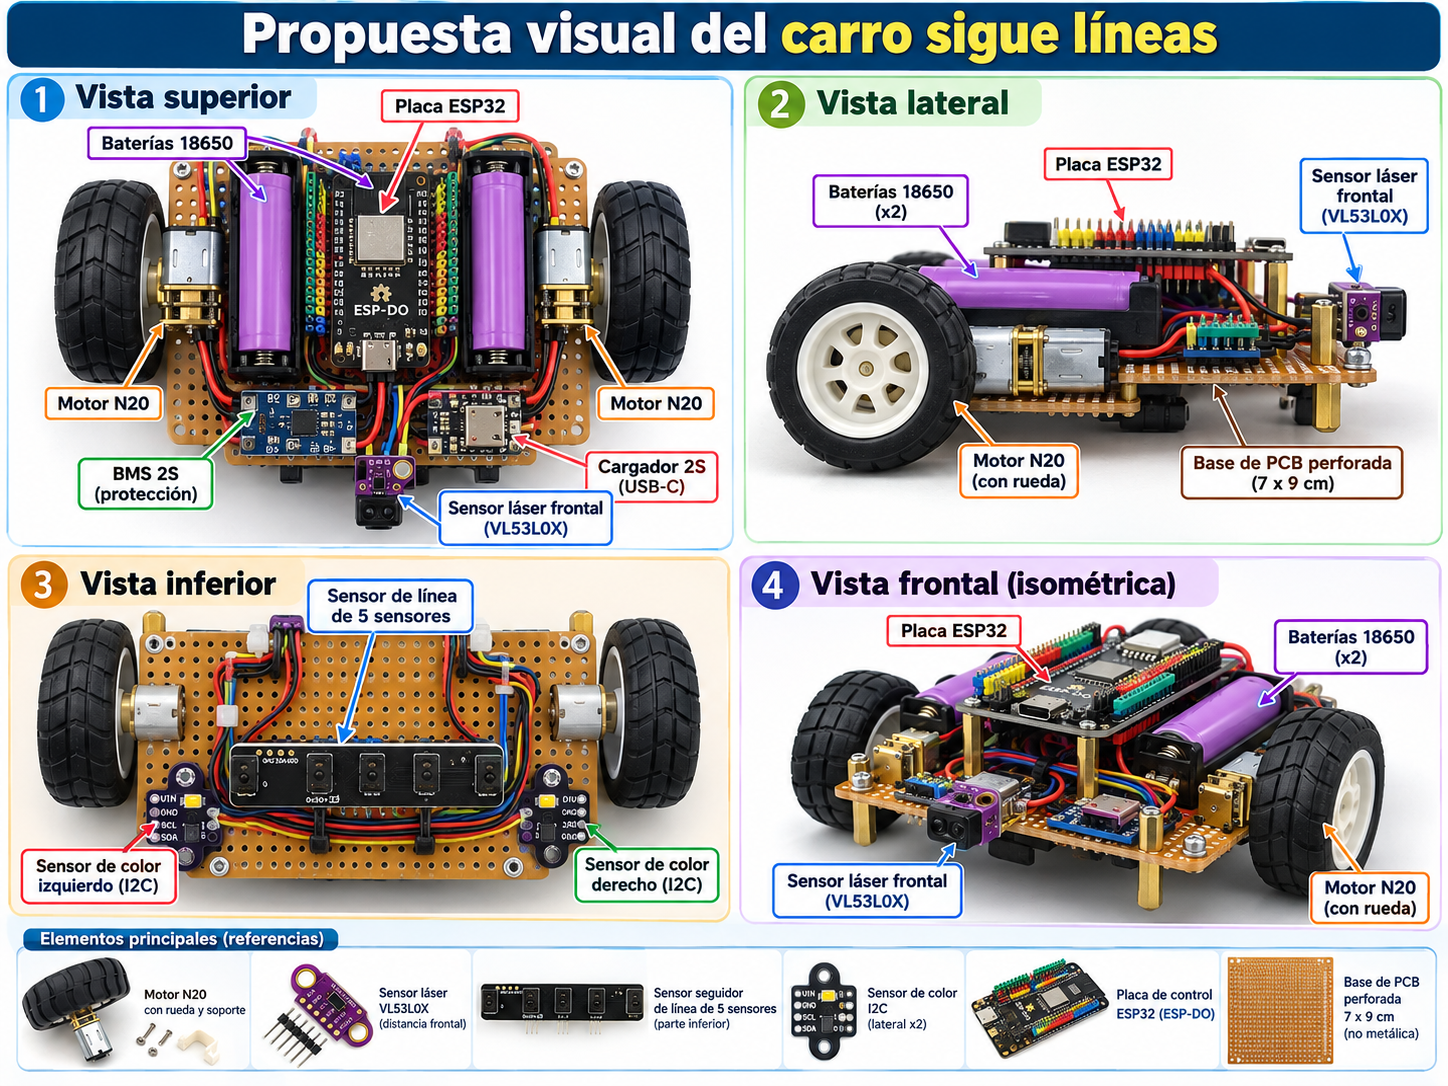
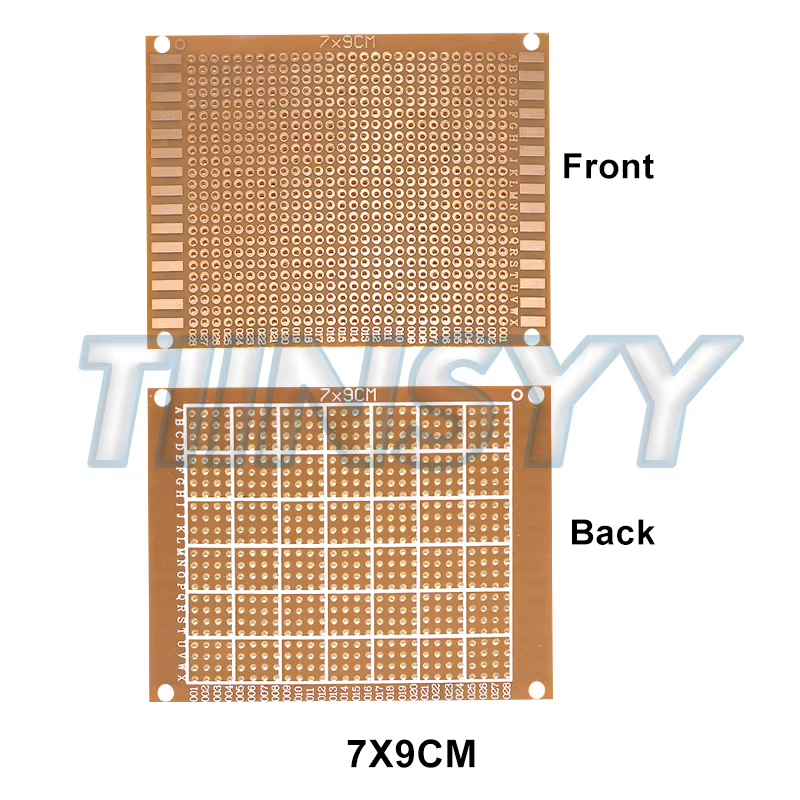
| Chasis | 1 | PCB perforada 7 × 9 cm, refuerzos, separadores y tornillería |
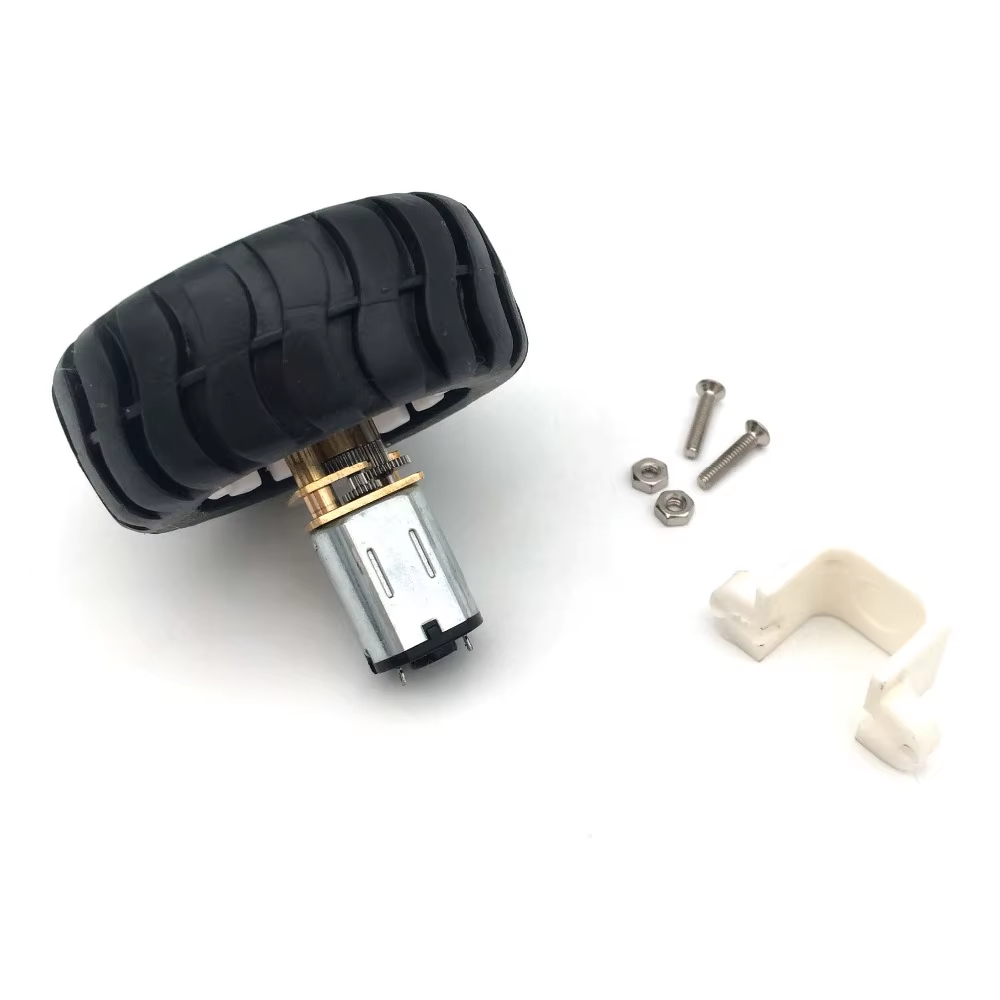
| Tracción | 2 | 2 motorreductores N20 de 6 V con encoder de cuadratura A/B, ruedas de goma; ajustar RPM y corriente al driver |
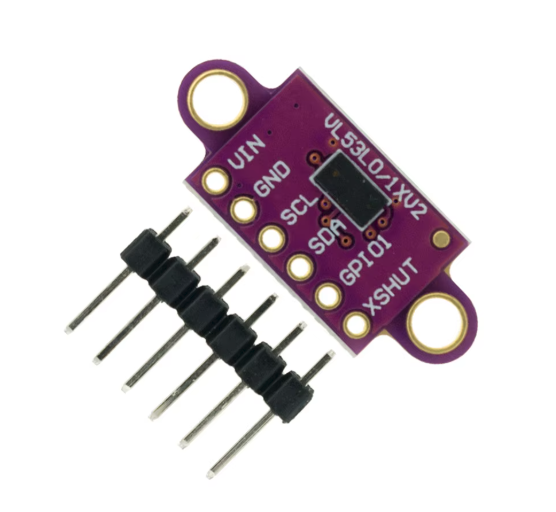
| Detección frontal | 1 | VL53L0X ToF de la fotografía; requiere adaptar el controlador VL53L1X del código |
| Línea | 5 | Barra NULLLAB I²C de cinco sensores, según fotografía; requiere obtener mapa de registros/biblioteca. El código provisional usa cinco sensores discretos con MCP23017 |
| Color | 2 | AS7341 de la fotografía, izquierdo y derecho, orientados al suelo; adaptar controlador de color del código |
| Bus I²C | 1 | Multiplexor TCA9548A para ToF y dos sensores de color |
| Entradas | 1 | MCP23017 para cinco sensores digitales |
| Energía | 1 | Paquete 2S de 18650, BMS balanceado, cargador externo CC/CV 8,4 V y conector polarizado |
| Arranque | 1 | Pulsador START; interruptor, fusible y fijaciones |
Componentes reales seleccionados
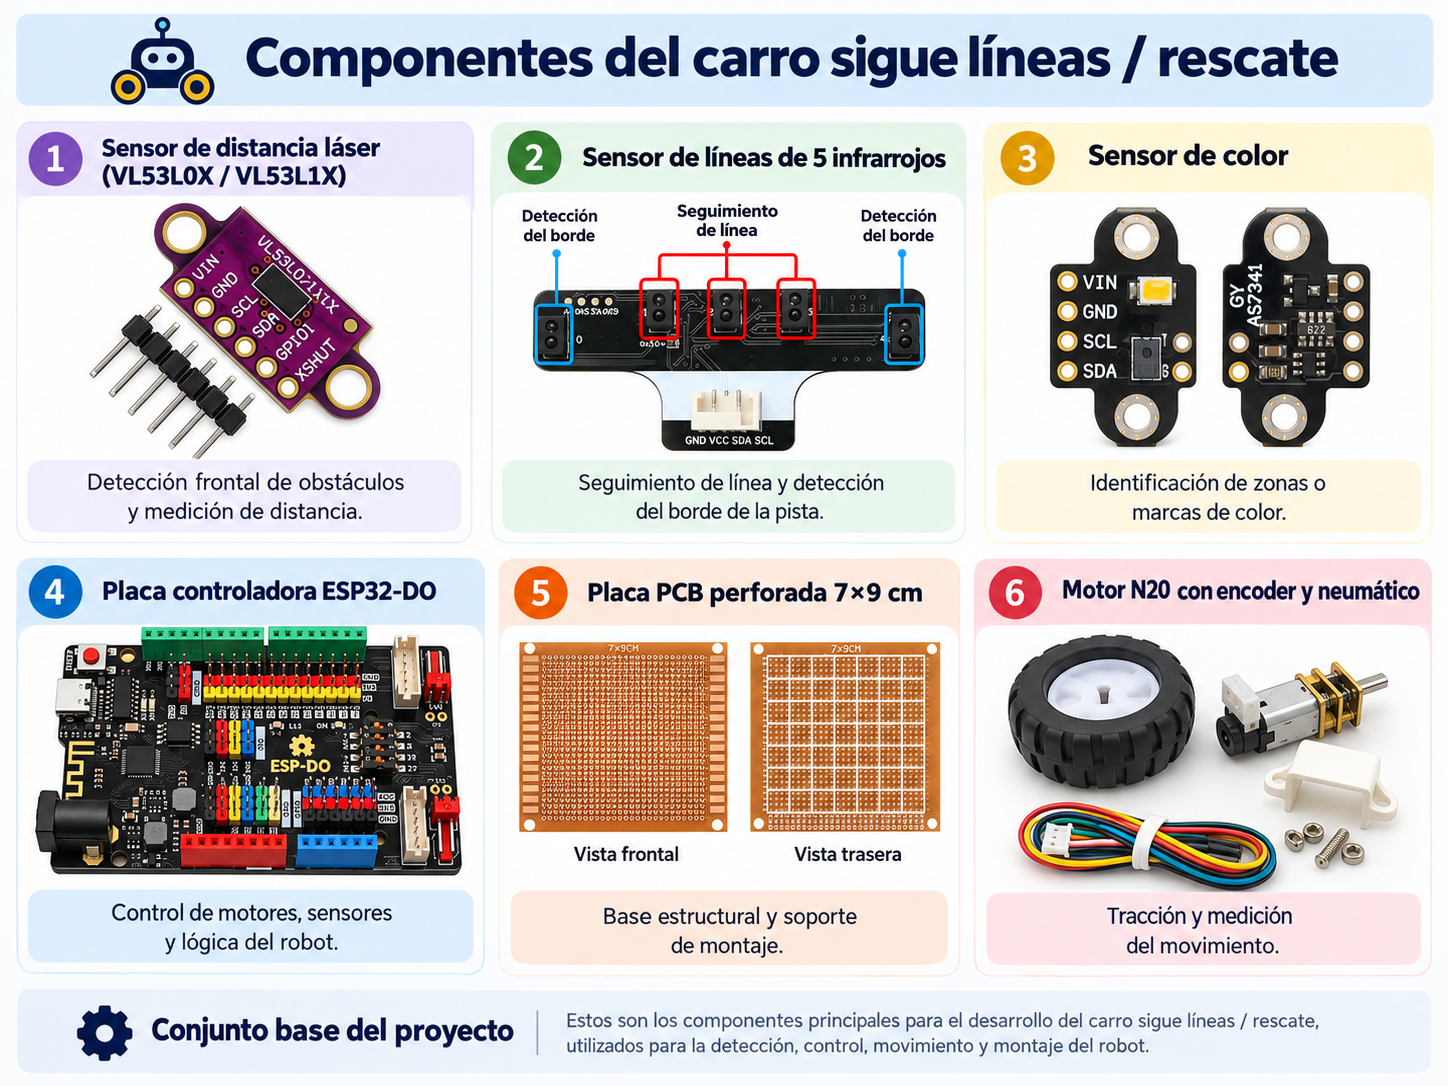
Correspondencia entre fotografías y código: el módulo láser mostrado es VL53L0X (el programa anterior usa una biblioteca para VL53L1X); el sensor de color mostrado es AS7341 (el programa anterior usa TCS34725); la barra NULLLAB de cinco sensores se comunica por I²C (el código anterior utiliza cinco salidas digitales a través de MCP23017). No son sustituciones intercambiables sin adaptar bibliotecas, lecturas y pines. El código siguiente se conserva como prototipo anterior, no como firmware listo para esos tres módulos específicos.
Catálogo visual de componentes y búsquedas en AliExpress
Precios referenciales: rangos orientativos en CLP para presupuestar, no son cotizaciones verificadas de AliExpress. Cada enlace abre una búsqueda en AliExpress (no un anuncio validado); consulta precio, envío, impuestos y especificación exacta antes de comprar. Las imágenes corresponden a referencias visuales del proyecto, no necesariamente al artículo exacto de una tienda.
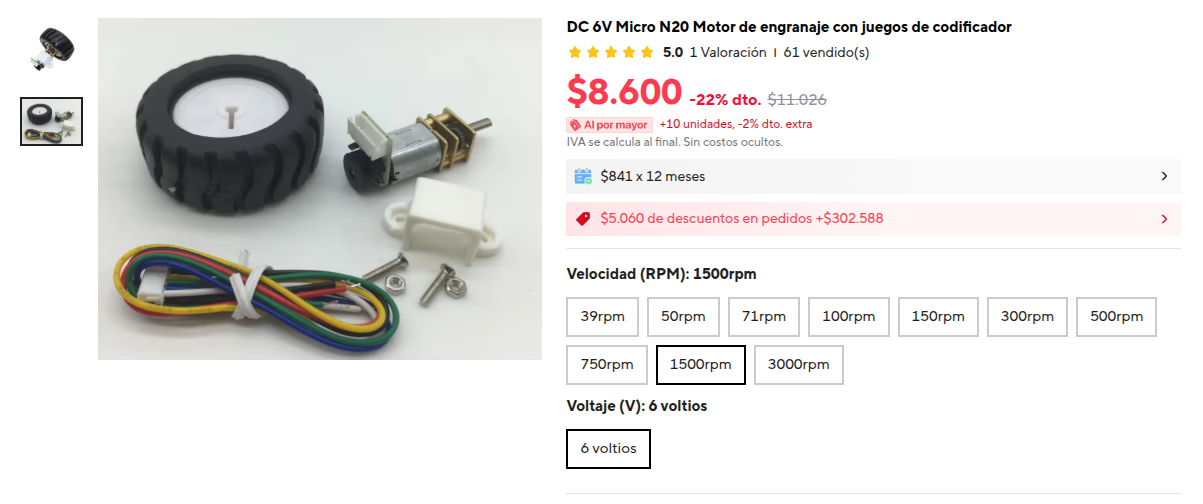
Motor N20 con encoder A/B y neumático
Cantidad: 2
Presupuesto estimado: CLP 5.000–11.000 c/u
Buscar en AliExpress ↗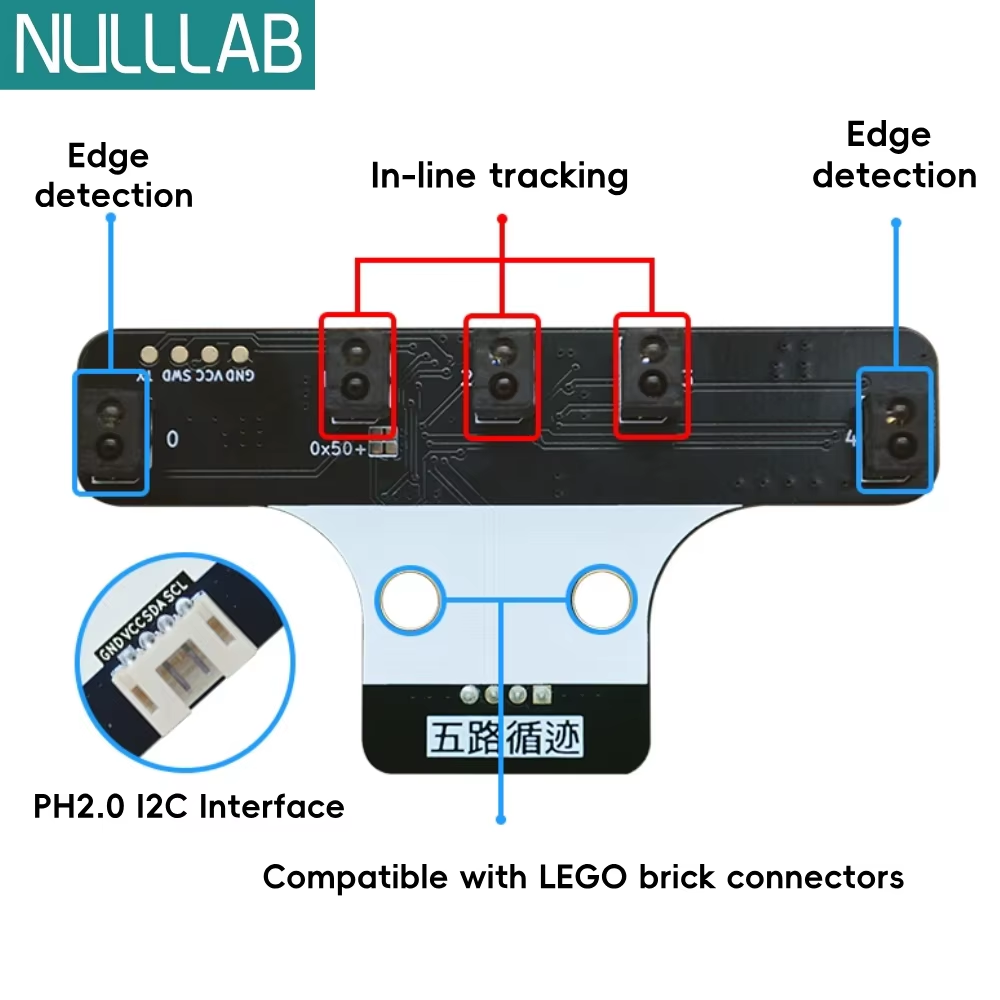
Barra NULLLAB de 5 sensores I²C
Cantidad: 1
Presupuesto estimado: CLP 3.000–9.000
Buscar en AliExpress ↗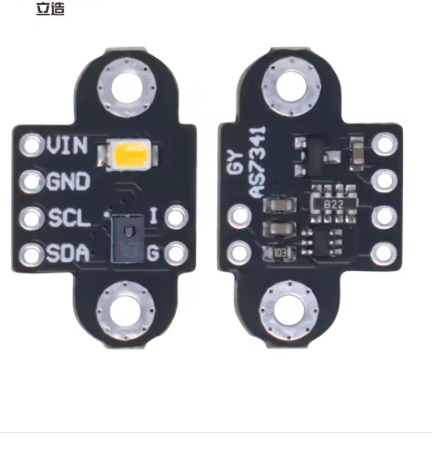
Baterías 18650 2S + soporte
Cantidad: 2 celdas
Presupuesto estimado: CLP 10.000–22.000 conjunto
Buscar en AliExpress ↗Componente electrónico
Componente electrónico
Componente electrónico
Componente electrónico
Componente electrónico
Ruedas para N20 y rueda loca
Cantidad: set
Presupuesto estimado: CLP 4.000–12.000
Buscar en AliExpress ↗Presupuesto de referencia: CLP 80.000–170.000 aproximadamente para un montaje completo, sujeto a variante, calidad y lo que ya tengas. No sumar nuevamente piezas que ya posees.
Distribución sugerida
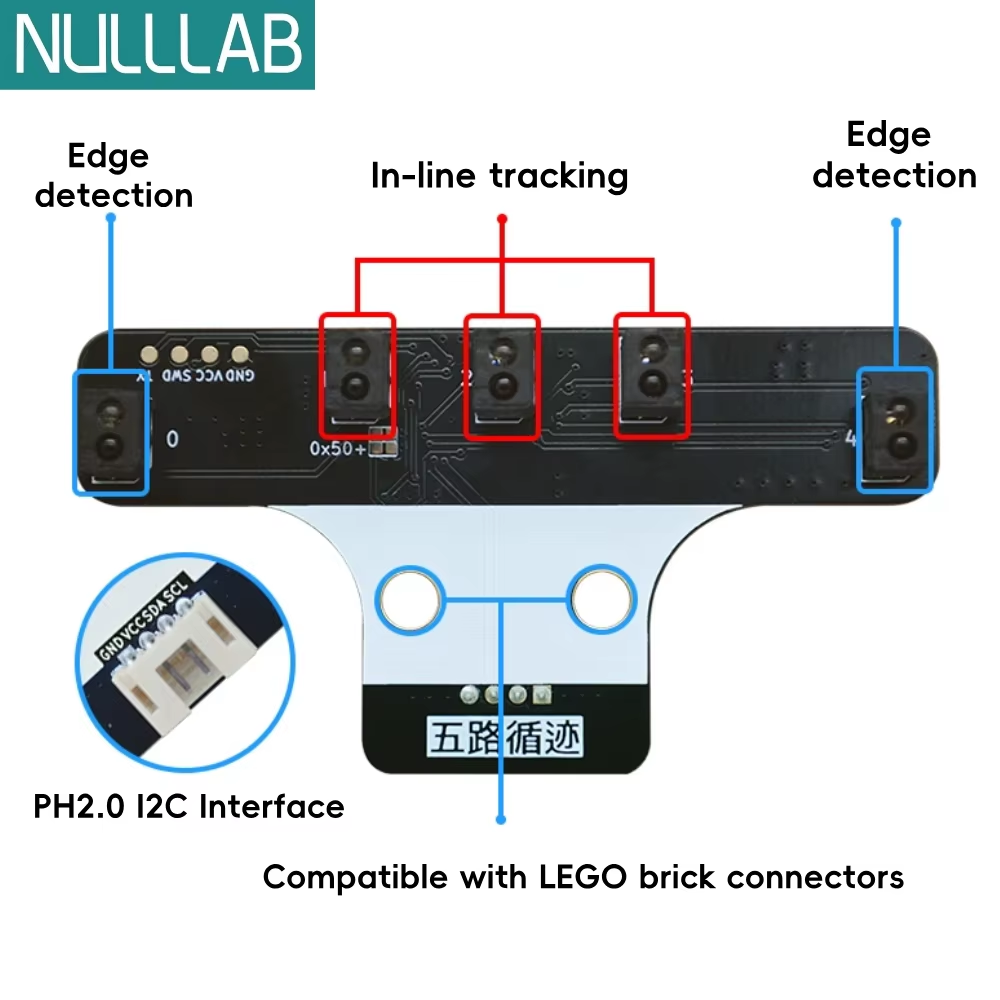
Importante sobre la barra de cinco sensores fotografiada: el módulo NULLLAB del usuario se comunica por I²C. Su mapa de registros no se ha confirmado; por eso este código usa cinco salidas digitales de reflectancia leídas por MCP23017. Es un reemplazo funcional, no una afirmación sobre la interfaz interna del módulo fotografiado. Para integrar ese módulo concreto hay que obtener su biblioteca.
En el código antiguo, los dos sensores TCS34725 registran lecturas RGB para calibración; todavía no ejecutan clasificación de víctimas. En el código antiguo, el VL53L1X provoca una parada ante obstáculo, no navegación alrededor de él.
2. Diagrama de conexiones y alimentación
Las tablas indican conexiones propuestas; no sustituyen el esquema eléctrico oficial de cada revisión. Todos los módulos comparten GND y las señales de ESP32 deben permanecer a 3,3 V.
| Origen / pines | Destino | Observación |
|---|---|---|
| ESP32-DO M1 | Motor izquierdo | Control interno GPIO2 / GPIO4 |
| ESP32-DO M2 | Motor derecho | Control interno GPIO13 / GPIO27 |
| GPIO16 / 25 | Encoder izquierdo A/B del N20 con encoder | Comprobar cableado 3,3 V |
| GPIO17 / 26 | Encoder derecho A/B del N20 con encoder | Comprobar cableado 3,3 V |
| GPIO21 / 22 | SDA / SCL bus I²C | Confirmar disponibilidad en revisión física |
| TCA canal 0 | VL53L1X frontal | SDA/SCL y alimentación del breakout |
| TCA canal 1 / 2 | TCS34725 I / D | Un sensor por canal: ambos 0x29 |
| I²C 0x20 | MCP23017 | GPA0–GPA4: cinco salidas DO de sensores de línea |
| GPIO5 | START hacia GND | INPUT_PULLUP; verificar libre y expuesto |
| Pack 2S / BMS | Fuente del robot | Salida protegida, fusible, interruptor; motores compatibles |
| Cargador externo | Puerto de carga | 8,4 V CC/CV, solo con robot apagado |
Seguridad 2S: un BMS no es un cargador. Usa cargador Li-ion 2S CC/CV 8,4 V y terminación automática. Comprueba la corriente de bloqueo de los motores, límites de drivers y tensión del regulador. La carga se realiza apagado y bajo supervisión.
3. Código de funcionamiento (prototipo anterior, requiere adaptación)
Programa Arduino/C++ para Visual Studio Code con PlatformIO o Arduino IDE. Requiere las bibliotecas indicadas en los comentarios del archivo. Se entrega como base de desarrollo, sin validación física.
// RESCATE / SIGUELINEAS - ESP32-DO. Arduino-ESP32 core 3.x
// Requiere: Adafruit MCP23X17, Adafruit TCS34725, Adafruit BusIO,
// Pololu VL53L1X, Wire. 5 detectores digitales en MCP23017.
// Los sensores de color van en canales 1 y 2 del TCA9548A; ToF canal 0.
#include <Arduino.h>
#include <Wire.h>
#include <Adafruit_MCP23X17.h>
#include <Adafruit_TCS34725.h>
#include <VL53L1X.h>

constexpr int SDA_PIN=21, SCL_PIN=22; // VERIFICAR acceso en la revisión ESP32-DO
constexpr uint8_t TCA=0x70;
constexpr int MOTOR_PINS[2][2]={{2,4},{13,27}};
constexpr int ENC_A[2]={16,17};
constexpr int ENC_B[2]={25,26};
constexpr bool MOTOR_INV[2]={false,true}; // ajustar sentido físicamente
constexpr int PWM_HZ=16000, PWM_BITS=8;
constexpr int LINE_WHITE_HIGH=1; // 1: DO HIGH sobre blanco; invertir si corresponde
constexpr int PIN_START=5; // START a GND; verificar pin expuesto/libre
constexpr int BASE_PWM=105, MAX_PWM=190;
// Encoders Hall A/B de motores N20: corrección proporcional básica de sincronía.
// PULSOS_POR_REV_EJE depende de reducción y encoder y debe calibrarse.
constexpr float K_SYNC=0.7f;
constexpr int MAX_SYNC_TRIM=18;
constexpr float KP=26.0f, KD=13.0f;
constexpr uint16_t OBSTACLE_MM=140;
Adafruit_MCP23X17 io;
VL53L1X tof;
Adafruit_TCS34725 colors[2]={
 Adafruit_TCS34725(TCS34725_INTEGRATIONTIME_24MS,TCS34725_GAIN_4X),
 Adafruit_TCS34725(TCS34725_INTEGRATIONTIME_24MS,TCS34725_GAIN_4X)};
volatile int32_t encCount[2]={0,0};
void IRAM_ATTR encoderL(){encCount[0]++;}
void IRAM_ATTR encoderR(){encCount[1]++;}
void selectBus(uint8_t channel){Wire.beginTransmission(TCA);Wire.write(1<<channel);Wire.endTransmission();}
void moveMotor(int idx,int value){
 value=constrain(value,-255,255); if(MOTOR_INV[idx]) value=-value;
 int a=MOTOR_PINS[idx][0],b=MOTOR_PINS[idx][1];
 if(value>=0){ledcWrite(a,value);ledcWrite(b,0);}
 else{ledcWrite(a,0);ledcWrite(b,-value);}
}
void drive(int left,int right){moveMotor(0,left);moveMotor(1,right);}
void stopDrive(){drive(0,0);}
void haltFault(const char *message){stopDrive();Serial.println(message);while(true){delay(500);}}

// 5 canales de reflectancia en MCP GPA0..4, orden izquierda a derecha
// Calibrar LINE_WHITE_HIGH: otros sensores entregan LOW sobre blanco.
int lineError(bool &detected){
 const int weights[5]={-2,-1,0,1,2};int sum=0,count=0;
 for(int i=0;i<5;i++){
   bool black=(io.digitalRead(i)!=LINE_WHITE_HIGH);
   if(black){sum+=weights[i];count++;}
 }
 detected=(count>0);
 return count?sum/count:0;
}
bool obstacle(){
 selectBus(0);
 uint16_t mm=tof.read();
 return !tof.timeoutOccurred() && mm>20 && mm<OBSTACLE_MM;
}
void inspectColors(){ // indicador diagnóstico; no interpreta víctimas sin calibración
 for(int n=0;n<2;n++){
  selectBus(n+1);uint16_t r,g,b,c;
  colors[n].getRawData(&r,&g,&b,&c);
  Serial.printf("Color %d: R%u G%u B%u C%u ",n,r,g,b,c);
 }
 Serial.println();
}
void setup(){
 Serial.begin(115200);
 pinMode(PIN_START,INPUT_PULLUP);
 for(int i=0;i<2;i++){
   ledcAttach(MOTOR_PINS[i][0],PWM_HZ,PWM_BITS);
   ledcAttach(MOTOR_PINS[i][1],PWM_HZ,PWM_BITS);
   pinMode(ENC_A[i],INPUT_PULLUP); pinMode(ENC_B[i],INPUT_PULLUP);
 }
 attachInterrupt(digitalPinToInterrupt(ENC_A[0]),encoderL,RISING);
 attachInterrupt(digitalPinToInterrupt(ENC_A[1]),encoderR,RISING);
 stopDrive();
 Wire.begin(SDA_PIN,SCL_PIN); Wire.setClock(100000);
 if(!io.begin_I2C(0x20,&Wire)) haltFault("MCP23017 no detectado");
 for(int i=0;i<5;i++)io.pinMode(i,INPUT_PULLUP);
 selectBus(0);tof.setTimeout(150);
 if(!tof.init()) haltFault("VL53L1X no detectado");
 tof.setDistanceMode(VL53L1X::Short);
 tof.setMeasurementTimingBudget(20000);tof.startContinuous(30);
 for(int i=0;i<2;i++){selectBus(i+1);if(!colors[i].begin())haltFault("Sensor de color no detectado");}
 Serial.println("Listo. Verificar blanco/negro; pulse START.");
 while(digitalRead(PIN_START)==HIGH){delay(10);}
 while(digitalRead(PIN_START)==LOW){delay(10);}
 delay(300); // SOLO antirrebote, configurar cuenta reglamentaria si corresponde
}
float lastError=0;int lastDir=1;unsigned long lastColor=0,lastTof=0;
unsigned long lastEncCheck=0;
int32_t lastEncLeft=0,lastEncRight=0;
int syncTrim=0;
void updateEncoderSync(unsigned long now){
  if(now-lastEncCheck<100)return;
  // Contadores de interrupción de dos N20 con encoder; comparar avance por ventana.
  noInterrupts();int32_t l=encCount[0],r=encCount[1];interrupts();
  int32_t dl=l-lastEncLeft,dr=r-lastEncRight;
  lastEncLeft=l;lastEncRight=r;lastEncCheck=now;
  syncTrim=constrain((int)(K_SYNC*(dl-dr)),-MAX_SYNC_TRIM,MAX_SYNC_TRIM);
  // Ajuste aproximado: no detecta patinaje ni sustituye calibración PID.
}
bool detectedObstacle=false;
void loop(){
 unsigned long now=millis();
 // ToF: lecturas a ~35 ms; bloqueo I2C acotado con timeout.
 if(now-lastTof>=40){lastTof=now;detectedObstacle=obstacle();}
 updateEncoderSync(now);
 if(detectedObstacle){stopDrive();delay(30);return;} // Parada; evasión es mejora futura
 bool seen=false;int error=lineError(seen);
 if(!seen){drive(-65*lastDir,65*lastDir);delay(8);return;}
 if(error!=0)lastDir=(error>0?1:-1);
 float u=KP*error+KD*(error-lastError); lastError=error;
 int left=constrain((int)(BASE_PWM+u),-MAX_PWM,MAX_PWM);
 int right=constrain((int)(BASE_PWM-u),-MAX_PWM,MAX_PWM);
 // Compensación de encoder solo cuando la línea está razonablemente centrada.
 if(abs(error)==0){left=constrain(left-syncTrim,0,MAX_PWM);right=constrain(right+syncTrim,0,MAX_PWM);}
 drive(left,right);
 if(now-lastColor>550){lastColor=now;inspectColors();}
 delay(8);
}
4. Posibles mejoras
El programa actual sigue la línea y se detiene si el sensor frontal ve un obstáculo. Primero conviene afinar ese seguimiento. Después, el mismo carro puede afrontar dos tareas nuevas en la pista.
Ajustes del seguidor
- Integrar la barra NULLLAB de cinco sensores con biblioteca I²C oficial y sustituir las entradas discretas.
- Calibración individual sobre blanco y negro y control PID continuo para curvas rápidas.
- Reconocimiento fiable de marcadores de color después de registrar muestras de suelo reales.
- Evasión de obstáculos, rampas, intersecciones y detección de zonas sin línea. Hoy el carro solo se detiene.
- Control de batería 2S por celda, alarma de descarga y prueba de autonomía.
Comportamientos futuros en la pista
Resolver un laberinto. El carro podría recorrer un laberinto dibujado en la pista, de líneas o de paredes bajas. Con los cinco detectores, el sensor de distancia frontal y los encoders registraría cada cruce y el sentido tomado, para volver atrás y buscar la salida. El primer ensayo puede ser un laberinto corto de una sola línea; después, uno con paredes y callejones.
Detectar un objeto y llevarlo de un lugar a otro. El carro reconocería un objeto sobre la pista —por distancia y, si hace falta, por una marca de color en el suelo—, lo tomaría con una pinza o una bandeja y lo dejaría en otro punto marcado. Sirve como traslado entre dos puestos de la pista y, más adelante, como base del rescate: localizar una víctima y transportarla según el reglamento de la competencia.
Secuencia de pruebas
- Probar motores con ruedas levantadas y comprobar sentido de giro.
- Verificar sensores de línea, color y distancia antes de poner el carro en la pista.
- Calibrar blanco, negro y la distancia de parada; ensayar el arranque con START.
- Probar con batería protegida, observar calentamiento y registrar resultados.